食品生产车间引入AGV(自动导引运输车),并不是简单地在地面规划几条行驶通道、设置导航标识就能完成。食品原料、包装材料、半成品和成品在生产过程中具有不同的运输要求,涉及洁净区域管理、人员通行、生产节拍、温湿度控制以及食品安全等因素。
如果AGV运行路线设计不合理,可能出现原料与成品运输路线交叉、人员和车辆频繁交汇、洁净区与一般作业区物流混流、暂存区拥堵等问题。这些问题不仅影响物料配送效率,还可能增加食品生产过程中的卫生管理难度。
因此,食品生产车间AGV运行路线设计,应当以生产工艺和物流流向为基础,将物料运输需求、车间空间条件、卫生分区和自动化调度结合起来。新乡奥特能在规划食品行业AGV搬运系统时,需要重点考虑车辆运行路线与生产工艺之间的匹配关系,使自动搬运能够融入实际生产流程。
食品生产车间AGV运行路线设计需要解决哪些问题?
食品工厂与普通机械加工车间存在明显区别。生产物流不仅需要满足物料搬运要求,还必须符合食品生产区域的卫生管理规范。
1. 原料、半成品与成品运输路线容易交叉
食品生产通常包含原料接收、预处理、加工、包装、成品暂存和入库等环节。不同阶段的物料具有不同的卫生管理要求。
例如,未经处理的原料可能携带泥沙、水分或其他污染物,而已经完成包装的成品需要保持包装区域及运输过程的清洁。
如果AGV共用同一条运输路线,且没有明确的区域划分和调度规则,就可能出现原料运输与成品配送交叉的情况。
路线设计方案:
应根据食品生产工艺建立单向物流流向,将原料运输、半成品转运和成品配送尽可能划分为独立路线。
对于受到建筑结构限制、必须共用通道的区域,可以通过分时调度、任务优先级、车辆通行权限和交叉口互锁控制管理运输过程。
2. 洁净区域与一般区域之间存在卫生管理要求
食品生产车间通常根据工艺特点设置不同卫生控制区域。例如,原料处理区、加工区、内包装区和成品暂存区可能采用不同的环境管理要求。
AGV进入这些区域时,车体、车轮和承载平台都可能成为卫生管理对象。
路线设计方案:
路线规划应与车间卫生分区图结合,明确AGV允许进入的区域、区域之间的物料交接位置以及必要的清洁消毒流程。
对于不同卫生等级的区域,可以采用专用车辆、专用运输容器或设置独立交接工位。确实需要跨区域运行时,应制定相应的清洁验证和通行管理程序。
AGV的材料选择也需要考虑清洁要求,例如采用便于擦拭的表面结构、适合现场清洁方式的防护设计,以及符合实际环境要求的电气防护配置。
3. 生产设备密集,通道空间受到限制
食品生产车间通常布置有加工设备、输送线、包装机、清洗设备和暂存货架。部分通道还需要兼顾人工操作、叉车通行和消防疏散。
如果只根据AGV车体宽度规划路线,而没有考虑载荷外形、转弯空间、停车位置和安全距离,车辆可能无法按照预定路线顺利运行。
路线设计方案:
应当以车辆最大外形尺寸和实际承载物料尺寸为基础,核算直线通道宽度、转弯空间、会车区域和工位对接空间。
对于空间紧凑的食品包装车间,可以评估潜伏式AGV、背负式AGV或窄体搬运AGV等设备形式,结合单向通行和局部避让区域进行路线规划。
食品生产车间AGV运行路线应该如何规划?
AGV路线不是独立存在的导航路径,而是连接生产工位、仓储区域和物料交接点的物流网络。规划时需要将车间平面布局转化为可执行的运输路径。
1. 根据生产工艺确定物流方向
食品工厂的物流路线应围绕物料加工顺序设计。
以烘焙食品生产为例,原料从仓库进入配料区域,经过搅拌、成型、烘烤、冷却和包装,最终进入成品暂存区。
AGV运行路线可以按照以下流程组织:
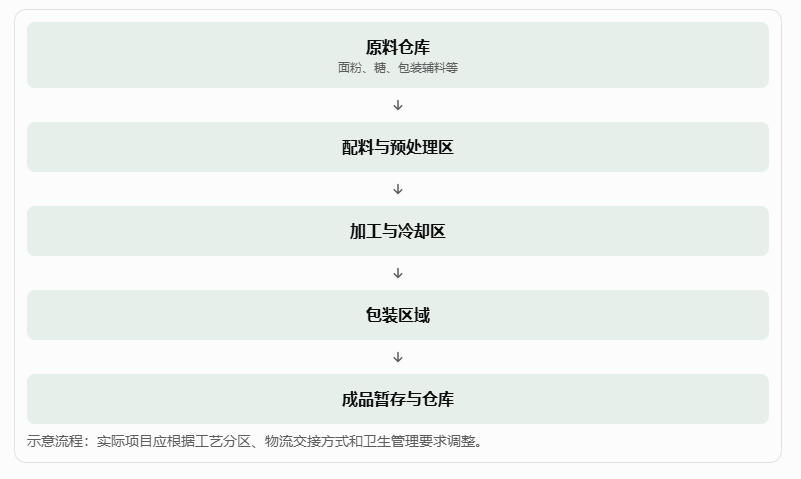
这类路线规划可以减少不同工序之间不必要的物料往返,使AGV运输任务与生产工艺保持一致。
2. 根据车间空间确定导航方式和通道结构
食品车间常见的AGV导航方式包括激光SLAM导航、激光反射板导航和二维码导航等。
激光SLAM导航通过激光雷达感知周围环境,建立地图并进行定位,适合需要一定路线调整能力的车间;激光反射板导航利用预先布置的反射标志进行位置识别,适用于环境相对稳定、定位要求明确的路线;二维码导航通过识别地面二维码确定车辆位置,适合路径和停靠点相对固定的场景。
不同导航方式对地面条件、环境变化和维护工作的要求不同,应根据现场布局确定。
路线规划还应明确以下位置:
主运输通道:连接仓库、加工区域和成品区。
支线通道:连接主通道与具体生产工位。
会车区域:为双向运行车辆提供必要的通行空间。
等待区域:避免AGV在生产设备和人员通道附近长时间停留。
充电区域:根据设备供电方式设置独立充电位置或自动充电点。
3. 根据生产节拍设计交叉口和停车点
AGV运行路线中,交叉口和工位对接点通常是调度规划的重点。
例如,食品包装车间可能同时存在空托盘配送、包装材料补给和成品转运任务。如果多台AGV集中经过同一个交叉口,调度系统就需要根据任务优先级、车辆位置和通行状态分配运行权限。
对于关键工位,可以配置位置检测、减速区、停车点和设备联锁信号,使AGV在指定位置完成托盘交接或输送线对接。
这种设计能够让车辆运行与包装机、输送机及仓储系统形成协同关系,而不是仅仅实现车辆从一个地点移动到另一个地点。
三、不同食品行业场景下的AGV路线设计方案
食品行业内部物流差异较大。饮料灌装、乳制品加工、速冻食品和休闲食品包装,对运输路线、设备卫生设计及运行环境的要求并不相同。
1. 饮料灌装车间:解决空瓶、包装材料与成品运输交叉问题
饮料生产通常包含空瓶输送、灌装、封盖、贴标、装箱和码垛等工序。包装材料需要持续配送,完成装箱的产品则需要及时转运至码垛区域或成品仓库。
遇到的问题:
灌装和包装区域设备密集,人员操作通道与物流通道相互邻近。空托盘、包装辅料和成品托盘可能同时产生运输需求。如果所有任务共用同一条路线,车辆容易在包装机、码垛机和暂存区附近形成任务集中。
AGV路线解决方案:
可以将运输路线划分为包装辅料配送支线和成品托盘转运主线。包装材料由仓储区域配送至包装工位附近的指定交接点,成品则通过独立通道进入码垛或暂存区域。
对于需要与自动码垛机连接的场景,可以在交接位置配置托盘定位装置、光电检测和设备通信接口。AGV到达指定位置后,通过信号交互确认工位状态,再执行卸货任务。
人工叉车仍可承担异常物料处理和临时补料,但常规配送任务可以交由AGV按照固定任务规则执行。这样能够明确不同运输任务的通行区域和交接责任。
2. 乳制品加工车间:解决洁净分区之间的物料流转问题
乳制品生产涉及原料处理、配料、均质、杀菌、灌装和包装等工序。不同生产区域对卫生环境和设备清洁有不同要求,部分车间还需要控制人员及设备进入权限。
遇到的问题:
乳制品加工区域通常需要严格管理物流流向。原料容器、包装辅料和成品托盘的运输路线不能简单混合,AGV进入不同区域时还需要考虑车辆表面清洁、车轮卫生和环境防护。
AGV路线解决方案:
应将生产车间划分为相应的物流控制区域,在区域边界设置物料交接点。车辆根据任务权限进入指定区域,跨区运输通过调度系统进行控制。
对于卫生要求较高的区域,可以配置不易积存污物的车体结构、适合清洁消毒的表面材料,以及符合现场清洗方式的防护设计。对于需要高卫生等级的场所,还应依据实际洁净标准选择相应设备,不能仅凭普通AGV的防尘、防水等级判断其是否适用。
如果不同卫生区域之间不适合使用同一台车辆,可以采用分区专用AGV与固定交接工位相结合的方式,实现物料流转和卫生管理的衔接。
3. 速冻食品工厂:解决低温环境下的仓储与生产配送衔接问题
速冻食品生产通常包含原料预处理、加工成型、速冻、包装和冷冻仓储等环节。生产完成后的产品需要及时进入低温暂存区或冷库,物流运输过程与温度管理密切相关。
遇到的问题:
冷库与生产车间之间存在温度差异,车辆进出过程中可能出现结霜、冷凝水和传感器表面结露等情况。低温环境也会影响电池、电气元件和润滑部件的工作状态。
AGV路线解决方案:
可以根据冷库布局规划生产区至冷库的专用运输路线,在冷库入口设置缓冲区域和交接工位,减少车辆在温差明显的位置长时间停留。
对于低温运行AGV,需要根据最低工作温度选择电池、电机、润滑材料、传感器和电气元件,并验证低温启动、制动及连续运行能力。
路线控制方面,可以在冷库入口、转弯位置和货架交接点设置位置检测与状态反馈,避免车辆在库门、输送接口和出入库通道内发生任务冲突。
四、AGV运行路线设计中的关键技术参数
路线设计不能只关注地图上的路径,还需要将车辆尺寸、载荷、定位能力和运行速度转化为可验证的工程参数。
1. 通道宽度与转弯空间
AGV通道宽度应根据车体外形、载荷外廓、运动方式和安全距离计算。
对于直线通道,需要考虑车辆与墙体、设备及其他固定设施之间的间距;对于转弯通道,还需要校核车辆旋转时的最大外廓包络。
采用麦克纳姆轮AGV时,车辆可以实现前后移动、横向移动和斜向移动,部分车型还支持原地旋转。这类360度全向移动能力适合设备密集、工位对接方向较多的食品包装车间,但仍需要结合承载状态、地面平整度和轮组运动空间进行验证。
2. 导航定位精度与工位对接
AGV定位精度直接影响托盘交接、输送线对接和自动上下料。
新乡奥特能公开的导航技术资料中,激光SLAM导航AGV的参考定位精度为±10mm,视觉导航AGV的参考定位精度约为±15mm。
新乡奥特能
这些属于公开资料中的参考指标,实际项目还需要通过现场测试确认。对于食品包装线与自动输送设备之间的精确对接,可以增加二次定位机构、光电检测或机械导向装置。
3. 运行速度与运输节拍
AGV运行速度应根据运输距离、装卸时间、路线冲突和生产节拍确定。
可以通过以下方式估算单次运输周期:
例如,食品包装车间从托盘暂存区到码垛工位的距离为60米,车辆去程和返程平均速度均为30米/分钟,装卸交接时间为1分钟,等待时间为0.5分钟,则单次往返任务约需5.5分钟。
这只是用于说明计算方法的假设工况,并非新乡奥特能某款AGV的实测运行数据。实际车辆数量还需要结合任务峰值、设备可用率、充电安排和路线冲突情况确定。
4. 安全距离与交叉口控制
食品车间往往存在人员、AGV和固定输送设备共同作业的情况。路线设计时应结合车辆速度、载荷尺寸、制动性能和人员活动区域确定安全距离。
对于人员频繁通行的位置,可以设置人行通道、警示区域和车辆减速区;对于多车交叉的路线,可以通过交通管制、区域占用检测和任务互锁控制车辆通行。
安全激光雷达、急停按钮、声光报警和防碰撞装置应根据设备风险评估及现场安全要求进行配置。
五、食品生产车间AGV路线设计如何与WMS、MES系统结合?
当食品工厂部署多台AGV时,仅依靠车辆自身导航已经无法满足复杂物流任务的管理要求,还需要将运输路线与生产管理系统结合。
WMS系统负责仓储任务管理。 当原料、包装材料或成品产生出入库需求时,WMS可以生成搬运任务,并将取货位置、目标位置和物料信息发送至AGV调度系统。
MES系统负责生产任务协同。 当生产线需要补充包装材料、托盘或半成品时,MES可以根据工位状态和生产计划触发配送请求。
AGV调度系统负责车辆运行。 调度系统根据任务优先级、车辆位置、路线占用情况和目标工位状态,分配车辆并规划运行路径。
实际运行流程可以设计为:
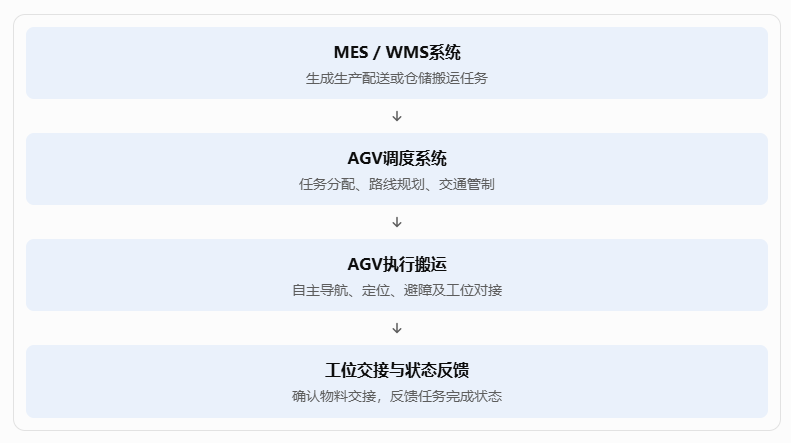
例如,包装工位检测到空托盘不足时,可以向MES发送补料请求,调度系统分配空托盘配送AGV,并规划从暂存区到包装工位的运行路线。车辆完成配送后,将任务状态反馈至上层系统。
通过这种方式,AGV路线能够与生产任务动态关联,支持多车辆协同、生产线自动补料和仓储物流信息追踪。
新乡奥特能在AGV系统项目实施中,可以结合客户现有的信息化系统,开展现场勘察、路径调试、接口开发和系统联调。具体交付流程可参考新乡奥特能产品交付服务。
六、新乡奥特能食品生产车间AGV路线规划的实施重点
食品生产车间AGV项目不能仅凭车间平面图直接确定最终路线。实际实施需要将工艺布局、设备接口、物流流量和现场环境结合起来。
新乡奥特能在规划AGV自动搬运系统时,可以围绕以下几个环节开展工作:
现场物流调研: 统计原料、半成品、包装材料和成品的运输频次、运输距离、物料尺寸及重量,明确各工位的物流需求。
卫生区域分析: 根据食品生产工艺和卫生管理要求,划分车辆通行权限,确定是否需要洁净型AGV、专用运输车辆或跨区交接设施。
路线与设备匹配: 根据通道宽度、转弯空间、载荷和工位布局,选择潜伏式AGV、顶升式AGV、背负式AGV或其他适合的自动搬运设备。
系统联调与验证: 对导航定位、交叉口通行、多车调度、自动充电和生产设备联锁进行测试,验证车辆在实际载荷和现场环境下的运行状态。
运行维护管理: 建立车辆清洁、设备点检、导航地图维护和异常任务处理制度,使自动物流系统能够适应生产计划及现场布局变化。
需要强调的是,食品车间AGV的设备选型不能只看导航精度和额定载荷。车体材料、清洁方式、电气防护、低温适应性以及与食品生产设备的接口设计,同样是项目规划的重要内容。
食品生产车间AGV运行路线设计,本质上是对生产物流、卫生分区和自动化运输系统进行整体规划。合理的路线应当符合食品生产工艺流向,减少不必要的物流交叉,并兼顾人员通行、设备对接和多车协同。
对于饮料灌装、乳制品加工、速冻食品及休闲食品包装等不同场景,需要结合具体工艺确定车辆类型、导航方式、运行通道和调度策略。
新乡奥特能可根据食品工厂的现场布局、物料运输需求及自动化程度,提供AGV搬运设备与智能物流系统定制方案,帮助企业建立与生产工艺相匹配的自动化运输体系。